Domain ghzk.de kaufen?
Wir ziehen mit dem Projekt
ghzk.de um.
Sind Sie am Kauf der Domain
ghzk.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain ghzk.de kaufen?
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
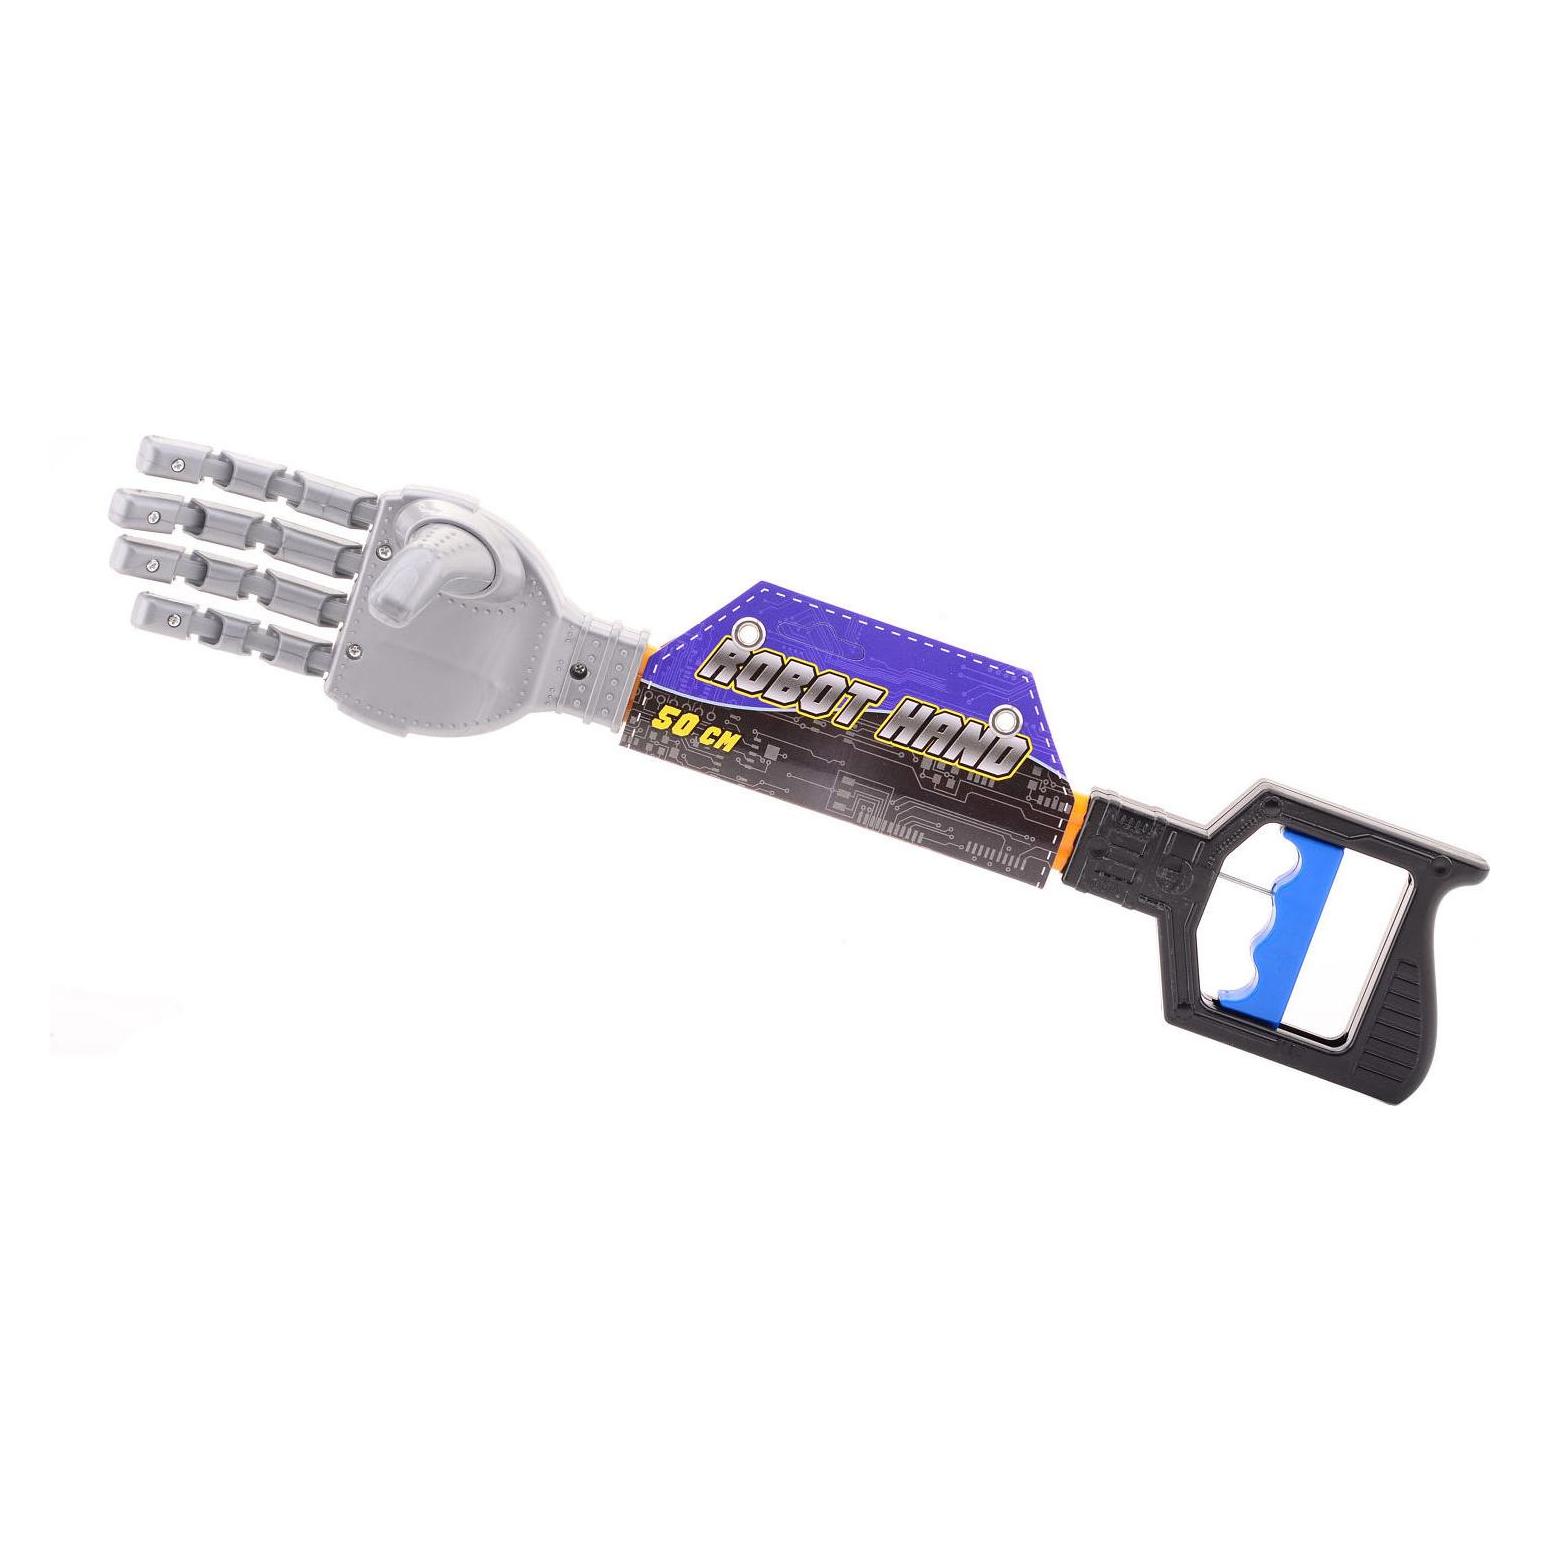
Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Unterstützte KommunikationUnterstützte Kommunikation , Eine Einführung in Theorie und Praxis , Linsen, Tönungen & Folien > Lichter & Leuchten , Auflage: 6. Auflage, Erscheinungsjahr: 20210210, Produktform: Kartoniert, Redaktion: Wilken, Etta, Auflage: 21006, Auflage/Ausgabe: 6. Auflage, Seitenzahl/Blattzahl: 326, Abbildungen: 22 Abbildungen, 10 Tabellen, Themenüberschrift: EDUCATION / Special Education / General, Keyword: Alternative Kommunikation; Nichtsprechende Kommunikation; Spracherwerb, Fachschema: Behinderung / Kinder, Jugendliche~Jugend / Behinderung~Kind / Behinderung~Bildung / Bildungsmanagement~Bildungsmanagement~Management / Bildungsmanagement~Bildungspolitik~Politik / Bildung~Kommunikation (Mensch)~Behindertenpädagogik (Sonderpädagogik)~Behinderung / Pädagogik~Pädagogik / Behinderung~Pädagogik / Sonderpädagogik~Sonderpädagogik~Sozialarbeit~Spracherwerb~Sprachbehinderung~Sprache / Störungen~Sprachstörung - Patholinguistik~Störung (psychologisch) / Sprachstörung, Fachkategorie: Sonderpädagogik, Bildungszweck: für spezielle Lernschwächen, Thema: Optimieren, Warengruppe: HC/Sonderpädagogik, Behindertenpädagogik, Fachkategorie: Bildungsstrategien und -politik, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Kohlhammer W., Verlag: Kohlhammer W., Verlag: Kohlhammer, W., GmbH, Länge: 231, Breite: 157, Höhe: 20, Gewicht: 497, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Vorgänger EAN: 9783170329744 9783170257757 9783170212947 9783170192188 9783170167322, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,32,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
-
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
-
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
Wie können Robotergreifer so konzipiert und optimiert werden, dass sie eine Vielzahl von Objekten sicher und effizient greifen können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher greifen, indem sie über verschiedene Greifmechanismen verfügen, z.B. Saugnäpfe, Greifarme oder Zangen. Die Optimierung erfolgt durch die Anpassung der Greifer an die spezifischen Eigenschaften der zu greifenden Objekte, z.B. Form, Größe, Gewicht. Zudem können Sensoren und künstliche Intelligenz eingesetzt werden, um die Greifstrategie in Echtzeit anzupassen und die Effizienz zu steigern. **
Wie werden Robotergreifer eingesetzt, um verschiedene Objekte effizient zu handhaben? Welche unterschiedlichen Typen von Robotergreifern existieren und wofür eignen sie sich?
Robotergreifer werden eingesetzt, um verschiedene Objekte zu handhaben, indem sie sie greifen, transportieren und platzieren. Es gibt verschiedene Typen von Robotergreifern, wie zum Beispiel Vakuumgreifer, mechanische Greifer und magnetische Greifer, die jeweils für unterschiedliche Objekte und Anwendungen geeignet sind. Die Auswahl des richtigen Greifers hängt von Faktoren wie Form, Gewicht, Oberflächenbeschaffenheit und Material des zu handhabenden Objekts ab. **
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Unterstützte KommunikationUnterstützte Kommunikation , Eine Einführung in Theorie und Praxis , Linsen, Tönungen & Folien > Lichter & Leuchten , Auflage: 6. Auflage, Erscheinungsjahr: 20210210, Produktform: Kartoniert, Redaktion: Wilken, Etta, Auflage: 21006, Auflage/Ausgabe: 6. Auflage, Seitenzahl/Blattzahl: 326, Abbildungen: 22 Abbildungen, 10 Tabellen, Themenüberschrift: EDUCATION / Special Education / General, Keyword: Alternative Kommunikation; Nichtsprechende Kommunikation; Spracherwerb, Fachschema: Behinderung / Kinder, Jugendliche~Jugend / Behinderung~Kind / Behinderung~Bildung / Bildungsmanagement~Bildungsmanagement~Management / Bildungsmanagement~Bildungspolitik~Politik / Bildung~Kommunikation (Mensch)~Behindertenpädagogik (Sonderpädagogik)~Behinderung / Pädagogik~Pädagogik / Behinderung~Pädagogik / Sonderpädagogik~Sonderpädagogik~Sozialarbeit~Spracherwerb~Sprachbehinderung~Sprache / Störungen~Sprachstörung - Patholinguistik~Störung (psychologisch) / Sprachstörung, Fachkategorie: Sonderpädagogik, Bildungszweck: für spezielle Lernschwächen, Thema: Optimieren, Warengruppe: HC/Sonderpädagogik, Behindertenpädagogik, Fachkategorie: Bildungsstrategien und -politik, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Kohlhammer W., Verlag: Kohlhammer W., Verlag: Kohlhammer, W., GmbH, Länge: 231, Breite: 157, Höhe: 20, Gewicht: 497, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft, Genre: Sozialwissenschaften/Recht/Wirtschaft, Vorgänger EAN: 9783170329744 9783170257757 9783170212947 9783170192188 9783170167322, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel,32,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
-
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
-
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
-
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
-
Wie können Robotergreifer so konzipiert und optimiert werden, dass sie eine Vielzahl von Objekten sicher und effizient greifen können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher greifen, indem sie über verschiedene Greifmechanismen verfügen, z.B. Saugnäpfe, Greifarme oder Zangen. Die Optimierung erfolgt durch die Anpassung der Greifer an die spezifischen Eigenschaften der zu greifenden Objekte, z.B. Form, Größe, Gewicht. Zudem können Sensoren und künstliche Intelligenz eingesetzt werden, um die Greifstrategie in Echtzeit anzupassen und die Effizienz zu steigern. **
-
Wie werden Robotergreifer eingesetzt, um verschiedene Objekte effizient zu handhaben? Welche unterschiedlichen Typen von Robotergreifern existieren und wofür eignen sie sich?
Robotergreifer werden eingesetzt, um verschiedene Objekte zu handhaben, indem sie sie greifen, transportieren und platzieren. Es gibt verschiedene Typen von Robotergreifern, wie zum Beispiel Vakuumgreifer, mechanische Greifer und magnetische Greifer, die jeweils für unterschiedliche Objekte und Anwendungen geeignet sind. Die Auswahl des richtigen Greifers hängt von Faktoren wie Form, Gewicht, Oberflächenbeschaffenheit und Material des zu handhabenden Objekts ab. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.